اینتل و آلترا برای هوشمندتر کردن رباتها همکاری میکنند
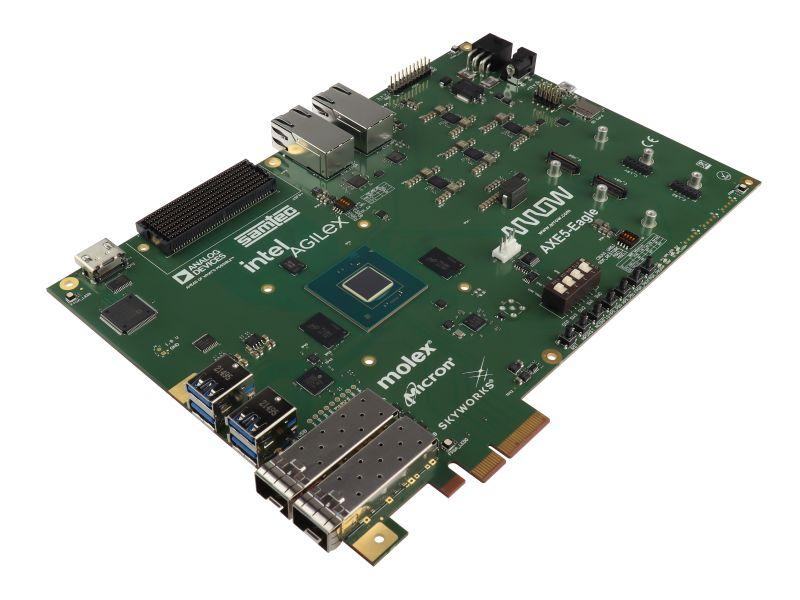
اینتل و آلترا همکاری تازهای را برای توسعه سامانههای پردازش اطلاعات حسگرها آغاز کردهاند؛ فناوریای که قرار است به سازندگان رباتها، تجهیزات پزشکی و دستگاههای صنعتی کمک کند دادههای محیط اطراف را سریعتر و هماهنگتر به پردازندههای هوش مصنوعی منتقل کنند. این دو شرکت روز ۱۰ نوامبر ۲۰۲۶ اعلام کردند که با ترکیب پردازندهها و نرمافزارهای اینتل با تراشههای برنامهپذیر آلترا، مجموعهای از طراحیهای مرجع برای هوش مصنوعی فیزیکی توسعه خواهند داد.
مسئله اصلی این همکاری، پیچیدهتر شدن ارتباط میان حسگرها و واحدهای پردازشی است. یک ربات پیشرفته ممکن است همزمان از چند دوربین، حسگر فاصله، سامانه اندازهگیری حرکت و تجهیزات دیگری استفاده کند. هرکدام از این قطعات میتوانند اطلاعات را با سرعت، قالب و روش ارتباطی متفاوتی تولید کنند.
اگر دادههای حسگرها با تأخیر نامناسب یا بدون هماهنگی زمانی به پردازنده برسند، تصمیمگیری ربات نیز ممکن است تحت تأثیر قرار بگیرد. این مشکل در تجهیزاتی که باید با محیط فیزیکی تعامل داشته باشند اهمیت بیشتری دارد.
اینتل و آلترا میخواهند با ایجاد یک رابط ارتباطی انعطافپذیر، بخشی از این پیچیدگی را کاهش دهند. البته محصول نهایی هنوز عرضه نشده و شرکتها مشخصات دقیق عملکرد، قیمت یا زمان دسترسی عمومی به طراحیهای جدید را اعلام نکردهاند.
چرا اتصال حسگرها به یکی از مشکلات هوش مصنوعی تبدیل شده است؟
در بسیاری از کاربردهای اولیه هوش مصنوعی، دادهها از قبل آماده بودند. برای مثال، یک مدل میتوانست مجموعهای از تصاویر ذخیرهشده را دریافت کند، آنها را تحلیل کند و نتیجه را در اختیار کاربر قرار دهد.
اما در رباتیک و تجهیزات صنعتی شرایط متفاوت است.
رباتی که در محیط واقعی حرکت میکند باید اطلاعات اطراف خود را بهصورت پیوسته دریافت کند. ممکن است در همان لحظه که دوربین تصویری ثبت میکند، حسگر دیگری فاصله تا مانع را اندازه بگیرد و واحد اندازهگیری اینرسی تغییر زاویه بدنه را گزارش کند.
برای تصمیمگیری مناسب، سیستم باید بتواند این دادهها را کنار یکدیگر قرار دهد.
اگر تصویری که پردازنده دریافت میکند مربوط به لحظهای متفاوت از اندازهگیری فاصله باشد، ممکن است برداشت سامانه از موقعیت اجسام دقیق نباشد.
علاوه بر زمانبندی، حجم اطلاعات نیز اهمیت دارد. دوربینهای با وضوح بالا میتوانند در هر ثانیه مقدار زیادی داده تولید کنند. در مقابل، بعضی حسگرها فقط چند عدد کوچک درباره دما، فشار یا حرکت ارسال میکنند.
این تفاوت باعث میشود طراحی یک مسیر ارتباطی واحد برای همه تجهیزات دشوار باشد.
شرکتهای سازنده ربات معمولاً مجبورند رابطهای سختافزاری و نرمافزاری متفاوتی را با یکدیگر هماهنگ کنند.
هدف همکاری جدید اینتل و آلترا آن است که بخشی از این کار از طریق طراحیهای مرجع آماده و قابل تغییر انجام شود.
تراشه FPGA چه تفاوتی با پردازنده معمولی دارد؟
یکی از اجزای اصلی فناوری جدید، تراشه FPGA است.
FPGA مخفف Field-Programmable Gate Array است و به نوعی مدار مجتمع گفته میشود که ساختار منطقی آن پس از تولید قابل پیکربندی است.
در یک پردازنده مرکزی معمولی، معماری اصلی سختافزار از قبل مشخص شده است. برنامهنویس دستورهایی را اجرا میکند که پردازنده برای انجام آنها طراحی شده است.
اما FPGA به توسعهدهنده اجازه میدهد بخشهایی از مسیرهای منطقی تراشه را برای انجام وظایف مشخص پیکربندی کند.
برای مثال، میتوان یک FPGA را طوری تنظیم کرد که اطلاعات چند حسگر را دریافت کند، قالب دادهها را تغییر دهد و سپس آنها را از طریق یک رابط مشخص به پردازنده اصلی منتقل کند.
اگر بعدها نوع حسگر یا پروتکل ارتباطی تغییر کند، در بسیاری از موارد میتوان پیکربندی FPGA را اصلاح کرد، بدون اینکه لازم باشد یک تراشه اختصاصی کاملاً جدید طراحی شود.
این انعطاف از مهمترین دلایل استفاده از FPGA در تجهیزات صنعتی، مخابراتی و سامانههای پردازش سیگنال است.
البته FPGA همیشه از CPU یا GPU سریعتر یا کممصرفتر نیست. مزیت آن به نوع مسئله و کیفیت طراحی سختافزاری بستگی دارد.
در پروژه مشترک اینتل و آلترا، تمرکز اصلی بر استفاده از همین قابلیت برنامهپذیری برای ارتباط میان حسگرها و پردازندهها است.
پل ارتباطی حسگرها چگونه کار خواهد کرد؟
فناوری موردنظر دو شرکت با عنوان Sensor Bridge یا پل ارتباطی حسگر معرفی شده است.
این عبارت به بخشی از سامانه اشاره دارد که اطلاعات حسگرهای مختلف را دریافت میکند و آنها را به شکلی مناسب برای استفاده واحد پردازشی آماده میکند.
برای نمونه، یک دوربین ممکن است تصاویر را از طریق رابط MIPI منتقل کند، در حالی که حسگر دیگری از رابط ارتباطی متفاوتی استفاده کند.
پردازنده اصلی نیز ممکن است برای دریافت دادهها به مسیرهایی با پهنای باند بالا نیاز داشته باشد.
در چنین شرایطی، FPGA میتواند نقش واسط را ایفا کند.
این تراشه میتواند اطلاعات را از چند رابط دریافت کند و در صورت طراحی مناسب، برخی عملیات اولیه مربوط به تنظیم جریان داده یا هماهنگی زمانی را انجام دهد.
سپس دادهها به حافظه یا بخش پردازشی سامانه اصلی منتقل میشوند.
اینتل اعلام کرده در بعضی کاربردها ممکن است حسگرها در فاصلهای از برد اصلی پردازش قرار داشته باشند. چنین معماریای به ارتباط پرسرعت و قابل اعتماد میان دو بخش نیاز دارد.
پل ارتباطی میتواند به سازندگان اجازه دهد موقعیت حسگرها و پردازندهها را با انعطاف بیشتری انتخاب کنند.
با این حال، جزئیات دقیق رابطها، تعداد حسگرهای قابل اتصال و پهنای باند محصول جدید هنوز اعلام نشده است.
بنابراین نمیتوان برای این همکاری سرعت انتقال یا تعداد دوربین مشخصی را قطعی دانست.
هوش مصنوعی فیزیکی چرا به زمانبندی دقیق نیاز دارد؟
در بعضی کاربردهای نرمافزاری، تأخیر چندصدم ثانیه ممکن است فقط باعث شود کاربر پاسخ را کمی دیرتر دریافت کند.
اما در سامانههای فیزیکی، همین تأخیر میتواند اهمیت بیشتری داشته باشد.
برای مثال، یک بازوی رباتیک ممکن است با سرعت در حال جابهجایی جسمی باشد. سیستم کنترل باید وضعیت بازو، موقعیت جسم و فرمان بعدی را در زمان مناسب بررسی کند.
اگر اطلاعات موقعیت با تأخیر زیادی دریافت شوند، فرمان کنترلی ممکن است بر پایه وضعیتی صادر شود که دیگر وجود ندارد.
در اینجا مفهوم پردازش بلادرنگ یا Real-Time مطرح میشود.
پردازش بلادرنگ فقط به معنی سریع بودن نیست؛ بلکه به توانایی انجام عملیات در محدوده زمانی مشخص و قابل پیشبینی اشاره دارد.
گاهی سامانهای با سرعت متوسط اما تأخیر قابل پیشبینی، برای کنترل صنعتی مناسبتر از سامانهای است که گاهی بسیار سریع و گاهی بهشدت کند عمل میکند.
آلترا اعلام کرده FPGAهای این شرکت میتوانند در ارتباط حسگرها، پردازش داده و کنترل دارای زمانبندی قابل پیشبینی نقش داشته باشند.
این ویژگی از نظر طراحی رباتها و تجهیزات حساس اهمیت دارد.
البته استفاده از FPGA بهتنهایی تضمین نمیکند تمام سامانه الزامات ایمنی یا بلادرنگ را برآورده کند. نرمافزار، پردازنده میزبان، شبکه و تجهیزات مکانیکی نیز باید هماهنگ باشند.
کاربرد فناوری جدید در تجهیزات پزشکی
یکی از سه حوزهای که اینتل و آلترا برای همکاری جدید معرفی کردهاند، تجهیزات پزشکی پیشرفته است.
بعضی دستگاههای پزشکی حجم بزرگی از اطلاعات را در زمان کوتاه تولید میکنند.
برای نمونه، تجهیزات تصویربرداری ممکن است دادههای حسگرها را دریافت کنند و سپس برای تولید تصویر قابل مشاهده به پردازش بیشتری نیاز داشته باشند.
در برخی سامانهها، کوتاه بودن فاصله زمانی میان دریافت داده و نمایش نتیجه میتواند برای کار پزشک اهمیت داشته باشد.
دو شرکت میگویند در حال توسعه یک طراحی مرجع برای کاربردهای پزشکی هستند که نیازهای سختگیرانه مربوط به تأخیر و پردازش بلادرنگ را در نظر میگیرد.
در این معماری، FPGA میتواند بخش دریافت و انتقال داده حسگر را مدیریت کند و پردازنده اصلی وظایف سنگینتر را انجام دهد.
اما اعلام این همکاری به معنی عرضه یک دستگاه پزشکی تأییدشده نیست.
تجهیزات پزشکی بسته به کاربرد، ممکن است به آزمونهای ایمنی، ارزیابی بالینی و مجوزهای قانونی نیاز داشته باشند.
همچنین هنوز مشخص نشده که طراحی مرجع جدید برای کدام دستگاه پزشکی مشخص به مرحله تولید خواهد رسید.
بنابراین کاربرد پزشکی فعلاً یکی از حوزههای هدف توسعه محسوب میشود.
برنامه اینتل و آلترا برای صنعت هوافضا
حوزه دوم همکاری، سامانههای هوافضا و دفاعی است.
در این تجهیزات، محدودیت اندازه، وزن و توان مصرفی میتواند نقش مهمی در انتخاب قطعات داشته باشد.
برای مثال، یک سامانه پردازش اطلاعات در وسیله پرنده ممکن است مجبور باشد دادههای چند حسگر را در فضای فیزیکی محدود دریافت کند.
افزایش تعداد بردها و تجهیزات واسط میتواند وزن و پیچیدگی سامانه را بیشتر کند.
اینتل و آلترا میخواهند طراحیهایی ارائه کنند که پردازش هوش مصنوعی و عملیات مرتبط با سیگنال را در معماری انعطافپذیرتری ترکیب کنند.
هدف اعلامشده، فراهم کردن امکان توسعه تجهیزات متناسب با محدودیتهای اندازه، وزن و مصرف انرژی است.
اما در این مرحله، اطلاعاتی درباره استفاده عملی فناوری جدید در یک هواپیما، ماهواره یا سامانه دفاعی مشخص منتشر نشده است.
همچنین شرکتها درباره آزمایش محیطی، مقاومت در برابر تابش یا گواهیهای لازم برای کاربردهای فضایی جزئیاتی ارائه نکردهاند.
بنابراین نباید از عنوان هوافضا نتیجه گرفت که یک محصول آماده پرواز معرفی شده است.
خبر فعلی به همکاری برای توسعه طراحیهای مرجع مرتبط با این بازار مربوط میشود.
رباتها چگونه از فناوری جدید استفاده میکنند؟
سومین حوزه هدف همکاری، رباتیک است.
رباتهای هوشمند معمولاً با ترکیبی از حسگرها و سامانههای پردازشی فعالیت میکنند.
یک ربات متحرک ممکن است از دوربین برای تشخیص مسیر، از حسگرهای فاصله برای شناسایی موانع و از حسگرهای حرکتی برای برآورد وضعیت بدنه استفاده کند.
تمام این اطلاعات باید با یکدیگر هماهنگ شوند.
در بعضی کاربردها، ربات همچنین باید دادههای حسگر را به الگوریتمهای هوش مصنوعی منتقل کند تا اجسام را تشخیص دهد یا محیط اطراف را تحلیل کند.
اینتل قصد دارد پردازندهها، امکانات ارتباطی و نرمافزارهای رباتیک خود را با FPGAهای آلترا ترکیب کند.
در این ساختار، بخشی از وظایف ارتباطی و مدیریت داده میتواند به سختافزار برنامهپذیر سپرده شود.
این موضوع ممکن است به سازندگان ربات اجازه دهد بدون طراحی مجدد تمام مدارهای ارتباطی، از ترکیبهای متفاوت حسگر استفاده کنند.
برای مثال، سازنده میتواند در نسخه جدید یک ربات دوربین دیگری اضافه کند یا رابط ارتباطی حسگر را تغییر دهد.
اگر طراحی اصلی از چنین تغییری پشتیبانی کند، ممکن است اصلاح پیکربندی FPGA کافی باشد.
با این حال، هزینه، پیچیدگی و میزان صرفهجویی واقعی هنوز باید با آزمونهای اجرایی مشخص شوند.
نرمافزار Open Edge Platform چه نقشی دارد؟
یکی از مشکلات فناوریهای جدید سختافزاری این است که توسعهدهنده برای استفاده از آنها به ابزارهای نرمافزاری مناسب نیاز دارد.
حتی یک تراشه قدرتمند نیز بدون مستندات و ابزارهای برنامهنویسی مناسب ممکن است برای سازندگان تجهیزات کاربرد محدودی داشته باشد.
اینتل و آلترا اعلام کردهاند که طراحیهای مرجع جدید را از طریق مجموعه ابزارهای توسعه خود در اختیار برنامهنویسان قرار خواهند داد.
این ابزارها شامل Intel Open Edge Platform SDK و مجموعه ابزارهای توسعه آلترا هستند.
SDK به مجموعهای از کتابخانهها، ابزارها و مستندات گفته میشود که به برنامهنویس کمک میکند برای یک فناوری مشخص نرمافزار تولید کند.
در این پروژه، هدف آن است که توسعهدهنده بتواند بخش پردازش و نرمافزار میزبان را با قسمت برنامهپذیر سختافزار هماهنگ کند.
چنین ابزاری ممکن است زمان لازم برای ساخت نمونه اولیه را کاهش دهد، زیرا بخشی از اجزای نرمافزاری و سختافزاری از قبل آماده شدهاند.
البته شرکتها هنوز تاریخ مشخص عرضه تمام بستههای مرجع مربوط به همکاری جدید را اعلام نکردهاند.
بنابراین نباید تصور کرد تمام اجزای محصول از روز ۱۰ نوامبر برای دانلود و استفاده عمومی آماده بودهاند.
چرا طراحی مرجع برای تولیدکنندگان اهمیت دارد؟
طراحی مرجع یا Reference Design نمونهای از یک معماری فنی است که سازنده قطعه برای نشان دادن نحوه استفاده از فناوری ارائه میکند.
این طراحی ممکن است شامل نقشه مدار، پیکربندی سختافزار، نرمافزار و مستندات اجرایی باشد.
شرکتهایی که دستگاههای صنعتی تولید میکنند میتوانند از چنین طرحهایی بهعنوان نقطه شروع استفاده کنند.
برای مثال، سازنده تجهیزات پزشکی لازم نیست تمام بخشهای اتصال حسگر به پردازنده را از ابتدا طراحی کند؛ بلکه میتواند معماری مرجع را بررسی و متناسب با محصول خود اصلاح کند.
این روش ممکن است بخشی از زمان توسعه را کاهش دهد.
اما طراحی مرجع با محصول نهایی آماده فروش متفاوت است.
تولیدکننده همچنان باید قابلیت اطمینان، مصرف انرژی، شرایط محیطی و سازگاری قطعات را برای کاربرد خود بررسی کند.
همچنین ممکن است بعضی محصولات به تجهیزات اختصاصی نیاز داشته باشند که در طراحی مرجع عمومی وجود ندارند.
اینتل و آلترا میگویند هدف همکاری، کمک به شرکتها برای حرکت سریعتر از نمونه آزمایشی به محصول عملیاتی است.
میزان تحقق این هدف به کیفیت طراحیهای نهایی و تجربه مشتریان وابسته خواهد بود.
آیا این همکاری رقیبی برای انویدیا خواهد بود؟
بازار سختافزار و نرمافزار هوش مصنوعی فیزیکی در حال گسترش است و شرکتهای مختلف برای حضور در آن سرمایهگذاری میکنند.
انویدیا یکی از بازیگران شناختهشده این حوزه است و محصولات متنوعی برای پردازش هوش مصنوعی در مراکز داده و تجهیزات لبه ارائه میدهد.
با این حال، همکاری اینتل و آلترا را نباید صرفاً به رقابت مستقیم با پردازندههای گرافیکی تقلیل داد.
مسئلهای که این دو شرکت روی آن تمرکز کردهاند، اتصال حسگرهای متنوع و انتقال اطلاعات به سامانه پردازشی است.
پردازنده اصلی ممکن است وظیفه اجرای الگوریتمهای هوش مصنوعی را برعهده داشته باشد، در حالی که FPGA برای ارتباط و پردازش اولیه سیگنال استفاده شود.
این نوع معماری در عمل میتواند ترکیبی از فناوریهای مختلف باشد.
همچنین آلترا پیشتر در حوزه پلهای ارتباطی حسگر با فناوری NVIDIA Holoscan فعالیت داشته است.
بنابراین فناوری FPGA لزوماً در مقابل GPU قرار نمیگیرد و ممکن است در سامانههای مختلف نقش مکمل داشته باشد.
مسئله اصلی برای سازندگان تجهیزات این است که چه ترکیبی از قطعات، عملکرد مناسب را با هزینه و مصرف انرژی قابلقبول ارائه میدهد.
چه اطلاعاتی هنوز مشخص نیست؟
در اطلاعیه ۱۰ نوامبر، اینتل و آلترا مشخصات کامل یک محصول تجاری نهایی را اعلام نکردهاند.
برای مثال، تعداد دوربینهای قابل پشتیبانی، پهنای باند ارتباطی، مصرف برق، تأخیر اندازهگیریشده و قیمت نهایی طراحیهای جدید هنوز مشخص نیست.
همچنین نام مشتریانی که قرار است نخستین محصولات خود را بر پایه این همکاری تولید کنند منتشر نشده است.
این جزئیات برای قضاوت درباره مزیت تجاری فناوری اهمیت دارند.
ممکن است یک طراحی مرجع از نظر فنی انعطافپذیر باشد، اما استفاده از آن برای بعضی تولیدکنندگان به دلیل هزینه یا پیچیدگی نرمافزار مناسب نباشد.
در مقابل، برای محصولاتی که از حسگرهای متعدد و متنوع استفاده میکنند، چنین طراحیای ممکن است ارزش بیشتری ایجاد کند.
گزارش رسانه تخصصی Fierce Network نیز بر همین نکته تأکید دارد که تفاوت قالب دادهها و پروتکلهای حسگر، یکی از مشکلات اصلی هوش مصنوعی فیزیکی است.
در نهایت، خبر ۱۰ نوامبر نشاندهنده آغاز مرحله جدیدی از همکاری اینتل و آلترا برای توسعه طراحیهای مرجع است، نه معرفی دستگاهی که عملکرد آن در بازار بهصورت مستقل اثبات شده باشد.
اگر دو شرکت بتوانند انتقال داده حسگرها را در معماریهای متنوع سادهتر کنند، سازندگان رباتها و تجهیزات صنعتی ممکن است زمان کمتری صرف طراحی ارتباطات داخلی کنند و منابع بیشتری را به توسعه قابلیتهای اصلی محصول اختصاص دهند.
اما نتیجه نهایی زمانی روشن میشود که طراحیهای مرجع منتشر شوند و شرکتهای سازنده، آنها را در شرایط واقعی آزمایش کنند.